Behavior Cloning

2 papers

Direct supervised learning of policies from observed behaviors.

Papers

Sorted by year (newest first)
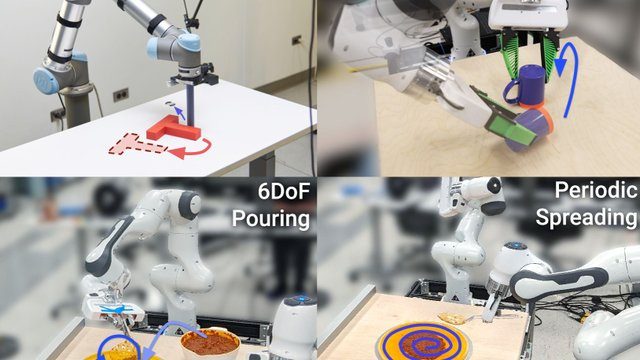
Diffusion Policy: Visuomotor Policy Learning via Action Diffusion
RSS 2023

Diffusion Policy: Visuomotor Policy Learning via Action Diffusion

Cheng Chi, Siyuan Feng, Yilun Du et al.

A behavior cloning approach that models robot policies as conditional diffusion processes, enabling multimodal action distributions and smooth action sequences.

imitation-learning diffusion-models manipulation behavior-cloning
Code PDF Intermediate
GitHub ★ 4,194 Updated May 2026

Suggested Learning Path

Read these papers in order to build expertise in Behavior Cloning.

  1. 1
  2. 2